Calibração do SensorBot - Utilização, Tempo de inatividade e Contagem de peças
Last updated: June 19, 2026
Quando um cliente instala um SensorBot numa máquina nova, seguimos este processo para calibrar o SensorBot e começar a transmitir dados para o ativo ao qual está ligado.
Este processo também pode ser seguido para SensorBots já instalados; pode ignorar determinados passos (por exemplo, associar o SensorBot a um ativo, etc.).
NOTA: Algumas ferramentas utilizadas neste artigo estão a ser substituídas por uma nova aplicação web de gestão de SensorBots (Accumine Edge). Se vir o aviso abaixo ao aceder a Definições > Gateways ou Definições > SensorBots em https://cloud.accuminetech.com , clique em Abrir Accumine Edge e utilize a nova versão, mas tenha em atenção que os passos (2) e (3) deste artigo serão realizados de forma diferente (os mesmos conceitos gerais continuam a aplicar-se).
1. Obter as informações necessárias junto do cliente
Precisamos de algumas informações:
- Número de série do SensorBot que está impresso na parte lateral (ou na parte inferior, no caso de SensorBots mais antigos)
- Entradas utilizadas e o que representam os sinais. Precisamos de pelo menos um destes sinais para calibrar um SensorBot:
- Sinal que nos indica quando uma peça é produzida
- Sinal que nos indica quando a máquina está em funcionamento
- Ativo que deve ser configurado (ou seja, a que máquina está ligado o SensorBot). É útil que o próprio cliente adicione o ativo em https://cloud.accuminetech.com (Definições > Ativos); caso contrário, terá de o criar
2. Associar o SensorBot a um Gateway e a um ativo
Em https://cloud.accuminetech.com aceda a Definições > SensorBots. O SensorBot será automaticamente adicionado à lista de SensorBots assim que for detetado automaticamente pelo SensorBot e terá um aspeto semelhante a este:
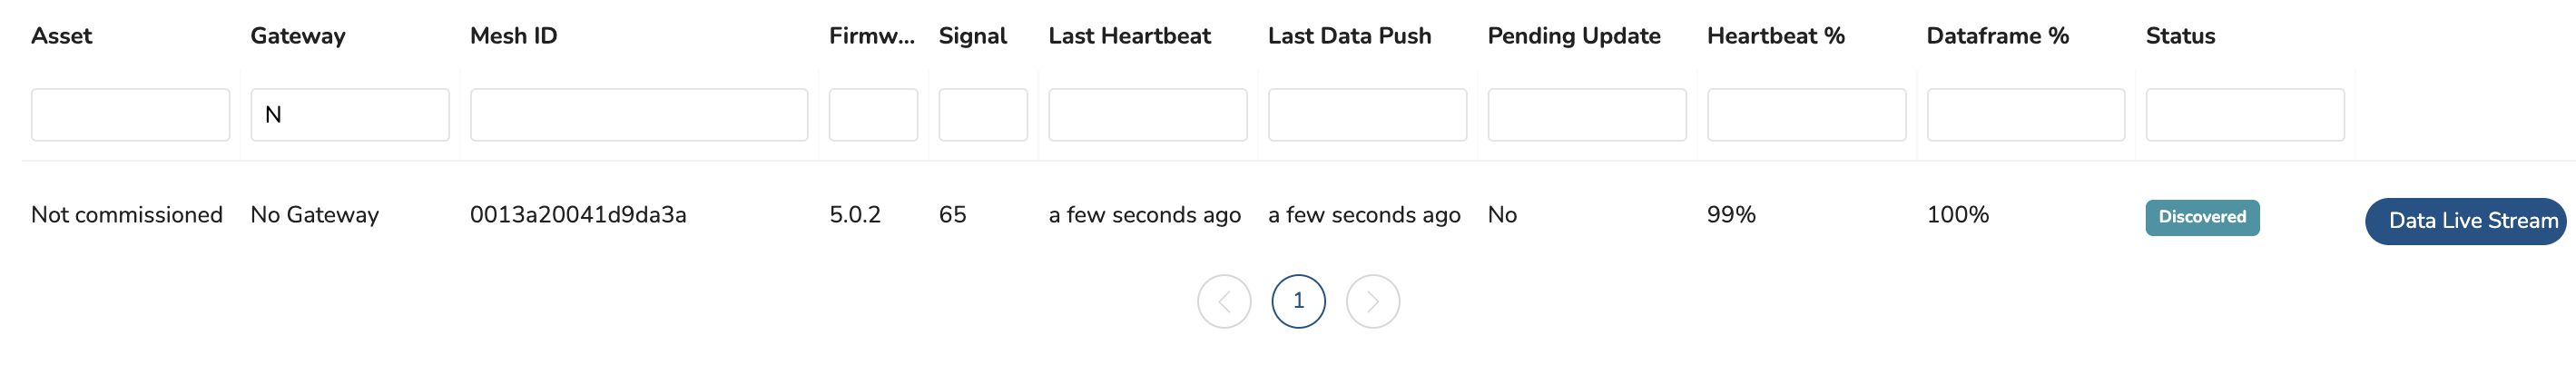
Se clicar na linha, aparecerá à direita uma janela modal semelhante a:
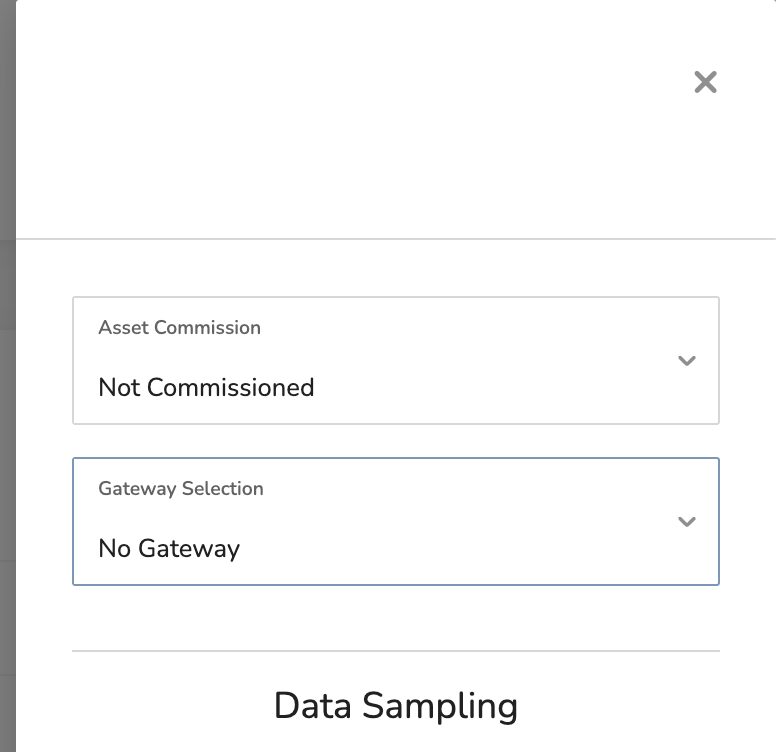
Selecione o ativo ao qual está associado no menu suspenso Asset Commission e o gateway mais próximo no menu suspenso Gateway Selection. Se não tiver a certeza de qual é o gateway mais próximo, pergunte ao cliente.
3. Configure a amostragem adequada
Com a janela modal correta aberta (ou reabrindo-a, caso a tenha fechado), clique no botão que diz Editor de amostragem de dados:
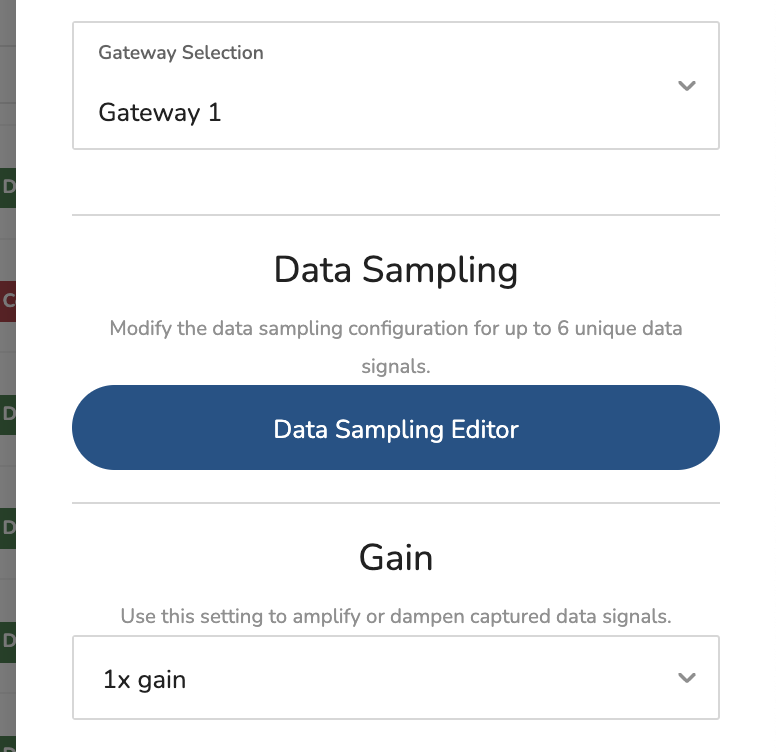
Se houver um Sinal que nos indica quando a máquina está a funcionar, configure o Stream # que corresponde ao Input # no SensorBot da seguinte forma:

Isto indica ao SensorBot para ler a Entrada 1 a cada 100 milissegundos e calcular a média depois de ler a Entrada 1 50 vezes. Envie este valor calculado para o Gateway.
O valor aqui varia entre 0-1024 para SensorBots que apresentem uma versão 3.x.x e entre 0-36 656 para SensorBots que apresentem uma versão superior a 3.x.x. O limite inferior representa 0 volts e o limite superior representa 5 volts (versão 3.x.x) e 24 volts (todas as versões superiores a 3.x.x).
Normalmente, este sinal oscila em torno de uma determinada tensão quando a máquina não está em funcionamento e apresenta um valor diferente quando a máquina está em funcionamento. Por exemplo, suponhamos que o sinal representa a corrente (amperagem) consumida pela máquina. A corrente será baixa, ou até 0, quando a máquina não estiver em funcionamento e será mais elevada quando a máquina estiver em funcionamento.
Se existir um Sinal que nos indique quando uma peça é produzida, configure o Stream # que corresponde ao Input # no SensorBot da seguinte forma:

Isto indica ao SensorBot para ler a Entrada 1 a cada 100 milissegundos e contar o número de vezes que o sinal ultrapassou 1 000. Após 50 leituras, envie a contagem total para o Gateway.
O valor aqui será 0 ou superior e indica o número de flancos ascendentes (https://en.wikipedia.org/wiki/Signal_edge) que ocorreram durante o período de 5 segundos. O limite de 1 000 indica ao SensorBot a partir de que valor deve calcular o flanco ascendente, tendo em conta que 0 representa 0 volts, 1023 representa 5 volts (versão 3.x.x) e 36 565 representa 24 volts (todas as versões superiores a 3.x.x).
Por exemplo, suponhamos que o sinal representa um sensor de proximidade que deteta peças concluídas que saem no final da linha. O sensor permanecerá BAIXO (0 volts) quando não detetar uma peça e passará a ALTO (24 volts) quando detetar uma peça. Essencialmente, queremos contar quantas vezes o sensor passa de BAIXO => ALTO, pois isso indica o número de peças concluídas.
Alguns sensores funcionam de forma oposta: o sensor permanece ALTO quando não deteta uma peça e passa a BAIXO quando deteta uma peça. A configuração de amostragem acima é normalmente adequada também para esta situação, mas se encontrar dados incorretos, tente alterar o campo Tipo de "Maior ou igual" para "Menor ou igual".
Quando terminar, clique em Guardar alterações e feche o modal à direita.
4. Verificar os dados brutos
Encontre na lista o SensorBot que está a calibrar e clique no botão Transmissão de dados em direto, na extremidade direita da linha:

Verá surgir um novo modal que apresenta os dados em direto de cada transmissão:
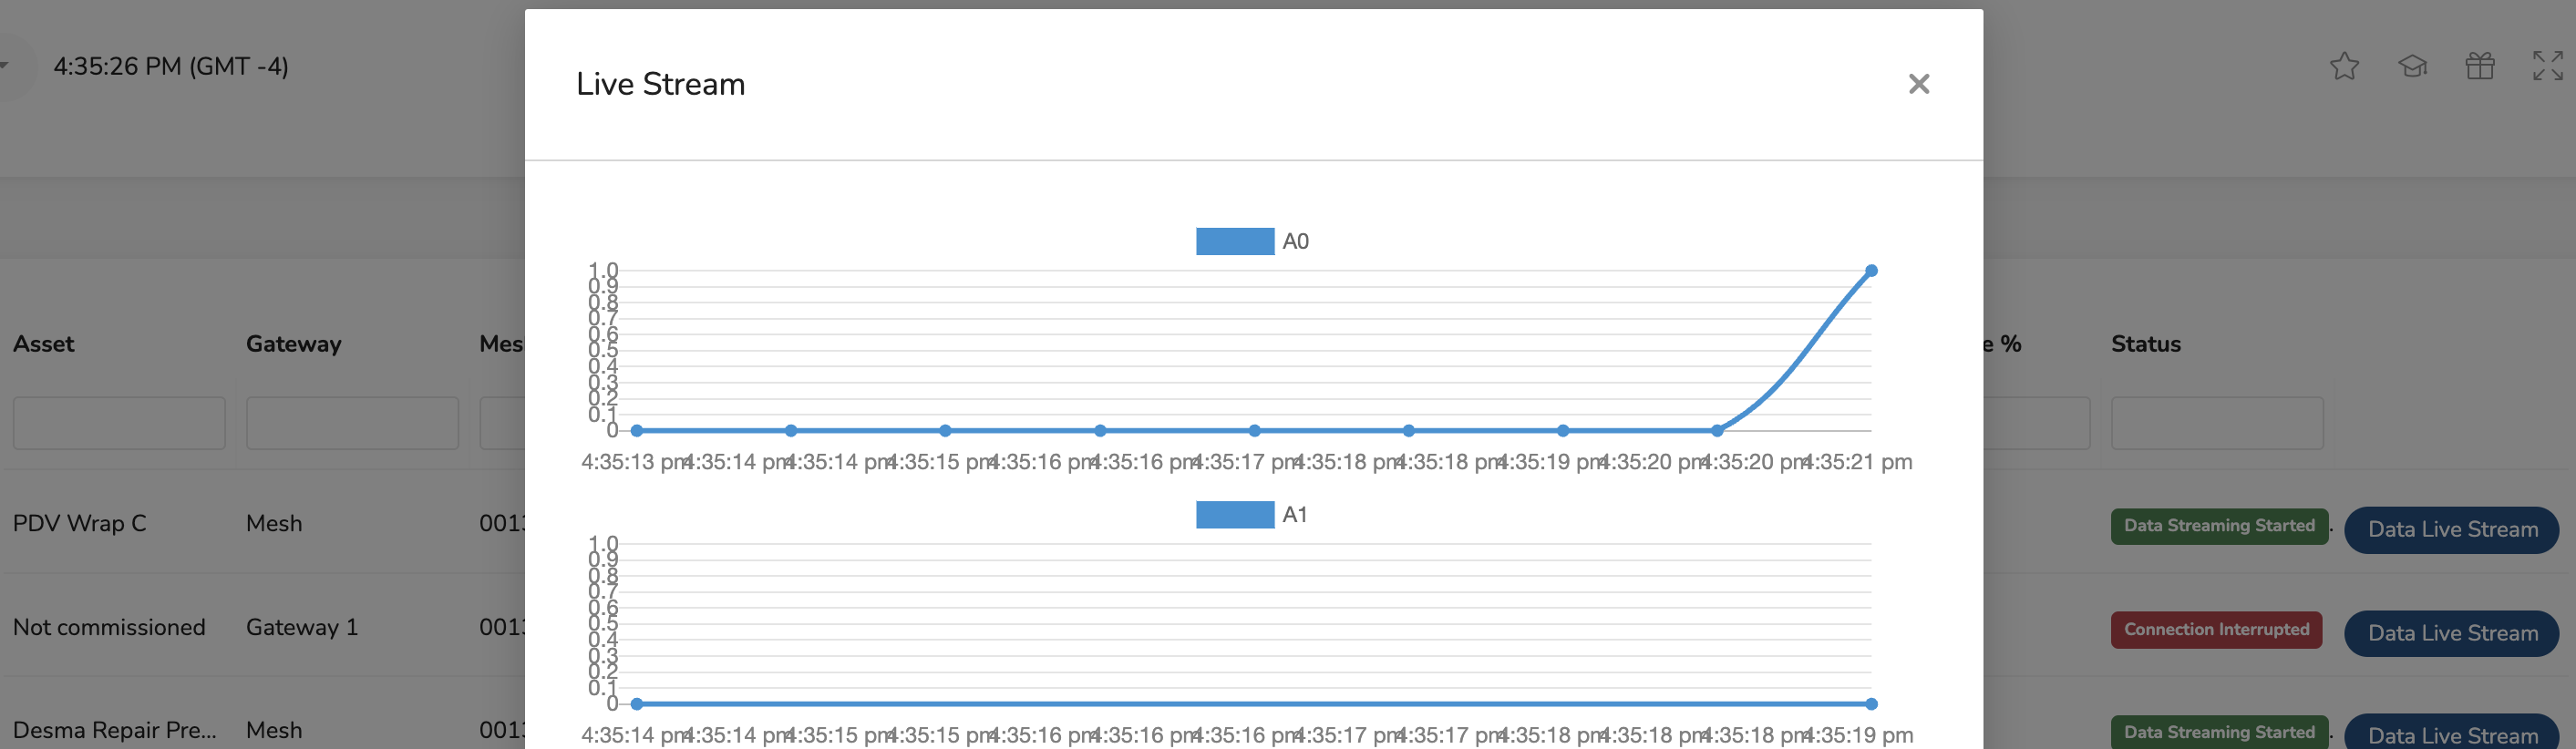
Nesta fase, pode envolver o cliente para o ajudar a verificar que (1) ligou o sinal adequado, (2) ligou corretamente o sinal adequado e (3) configurou corretamente a amostragem.
Se existir um Sinal que nos indica quando a máquina está em funcionamento, pode pedir ao cliente que lhe diga quando a máquina está em funcionamento e quando não está. O objetivo aqui é encontrar um valor de corte que possamos utilizar para determinar o estado da máquina. Por exemplo, se o valor na transmissão em direto apresentar um intervalo de 0-50 quando a máquina não está em funcionamento e de 500-1000 quando está em funcionamento, um possível valor de corte é 200. Quando o valor é inferior a 200, a máquina não está em funcionamento e, quando o valor é superior a 200, a máquina está em funcionamento. Utilizaremos este valor de corte no passo seguinte — criar um fluxo de dados.
Se existir um Sinal que nos indica quando uma peça é produzida, é mais fácil concluir a calibração e depois pedir ao cliente que verifique as contagens nos Painéis de controlo em tempo real em https://cloud.accuminetech.com . Boas opções incluem Tempo real > Ecrã de produção.
À medida que o cliente se familiariza com o SensorBot e instala cada vez mais unidades, muitas vezes ignoramos esta fase de verificação, uma vez que estão corretamente instalados em máquinas semelhantes com equipamentos semelhantes (ou seja, o mesmo fabricante/modelo de sensor de proximidade pode ser utilizado em 30 máquinas).
5. Criar fluxo de dados
Consulte https://support.leading2lean.com/hc/en-us/articles/9165325536781 para uma visão geral rápida dos fluxos de dados.
Primeiro, inicie sessão no site do cliente em https://cloud.accuminetech.com e aceda à secção Fluxos de dados (clique no seu nome de utilizador no canto superior direito e selecione Fluxos de dados). Selecione o ativo associado no menu pendente e, em seguida, adicione um novo fluxo chamado "Monitorização de máquinas". Será apresentada uma nova página com uma janela pop-up; selecione a opção Começar a partir de um modelo. Existem quatro cenários comuns; escolha o adequado com base nos sinais disponíveis e nas preferências do cliente.
Aqui está um vídeo que o orienta pelos passos acima: https://youtu.be/f2UQhs3r1vk
Cenário 1: Se existir apenas um Sinal que nos indica quando a máquina está em funcionamento e o cliente não estiver interessado na contagem de peças
Passo 1: Elimine a transformação de entrada existente chamada "utilização" (bloco azul), clicando nela e premindo a tecla Backspace ou Delete (nota: se estiver a utilizar um Mac, use fn + Delete). Substitua-a pela entrada "utilização" da secção "Entradas (Ativo selecionado)" na barra lateral esquerda e ligue-a à transformação Mapear (bloco amarelo), clicando no quadrado de saída do bloco de origem e arrastando o rato até ao quadrado de entrada do bloco de destino.
Passo 2: Clique na transformação Mapear (bloco amarelo) e substitua o valor da 2.ª linha pelo limiar que estimou nos passos anteriores. Quando a entrada de utilização for superior a este valor, o ativo será considerado em ciclo (em funcionamento).
Passo 3: Clique no botão Guardar:
Cenário 2: Se houver apenas um Sinal que nos indica quando a máquina está a funcionar e o cliente quiser que utilizemos esse sinal para extrapolar a contagem de peças
Siga os passos do Cenário 1
Cenário 3: Se houver apenas um Sinal que nos indica quando é produzida uma peça
Passo 1: Elimine a transformação de entrada existente chamada "part_count" (bloco azul), clicando nela e premindo a tecla de retrocesso ou de apagar (nota: se estiver a utilizar um Mac, use fn + delete). Substitua-a pela entrada "part_count" da secção "Inputs (Selected Asset)" na barra lateral esquerda e ligue-a às transformações Filter e Timeout (blocos amarelos), clicando no quadrado de saída do bloco de saída e arrastando o rato até ao quadrado de entrada do bloco de entrada.
Passo 2: Clique no botão Save:
Cenário 4: Se houver um Sinal que nos indica quando a máquina está a funcionar e um Sinal que nos indica quando é produzida uma peça
Passo 1: Elimine a transformação de entrada existente chamada "utilization" (bloco azul), clicando nela e premindo a tecla de retrocesso ou de apagar (nota: se estiver a utilizar um Mac, use fn + delete). Substitua-a pela entrada "utilization" da secção "Inputs (Selected Asset)" na barra lateral esquerda e ligue-a à transformação Map (bloco amarelo), clicando no quadrado de saída do bloco de saída e arrastando o rato até ao quadrado de entrada do bloco de entrada.
Passo 2: Elimine a transformação de entrada existente chamada "part_count" (bloco azul), clicando nela e premindo a tecla de retrocesso ou delete (nota: se estiver a utilizar um Mac, use fn + delete). Substitua-a pela entrada "part_count" da secção "Inputs (Selected Asset)" na barra lateral esquerda e ligue-a à transformação Filter (bloco amarelo), clicando no quadrado de saída do bloco de saída e arrastando o rato até ao quadrado de entrada do bloco de entrada.
Passo 3: Clique na transformação Map (bloco amarelo) e substitua o valor da 2.ª linha pelo limiar que estimou nos passos anteriores. Quando a entrada de utilização for superior a este valor, o ativo será considerado em ciclo (em funcionamento).
Passo 4: Clique no botão Guardar:
6. Verificação final dos dados
Por fim, você, o cliente ou ambos podem verificar os dados utilizando o Accumine Cloud. Algumas vistas recomendadas para o fazer:
Tempo real > Apresentação de TV
Utilize para verificar o estado em tempo real (ou seja, em funcionamento ou parado)
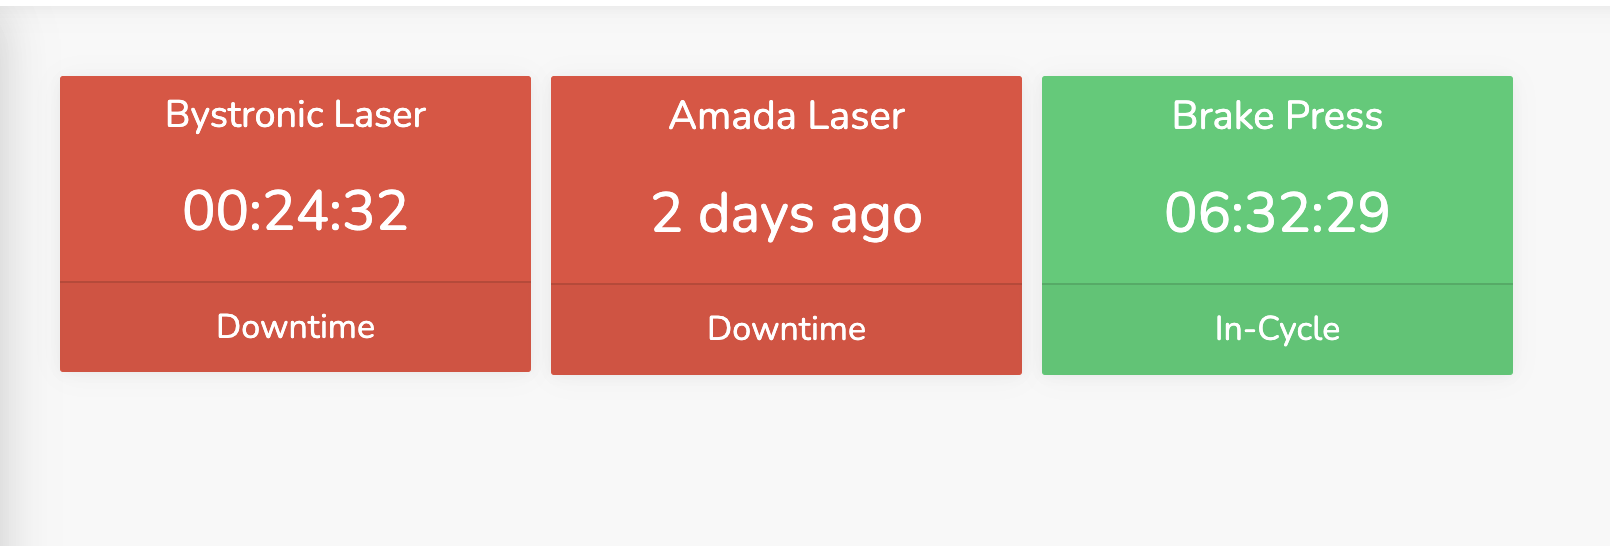
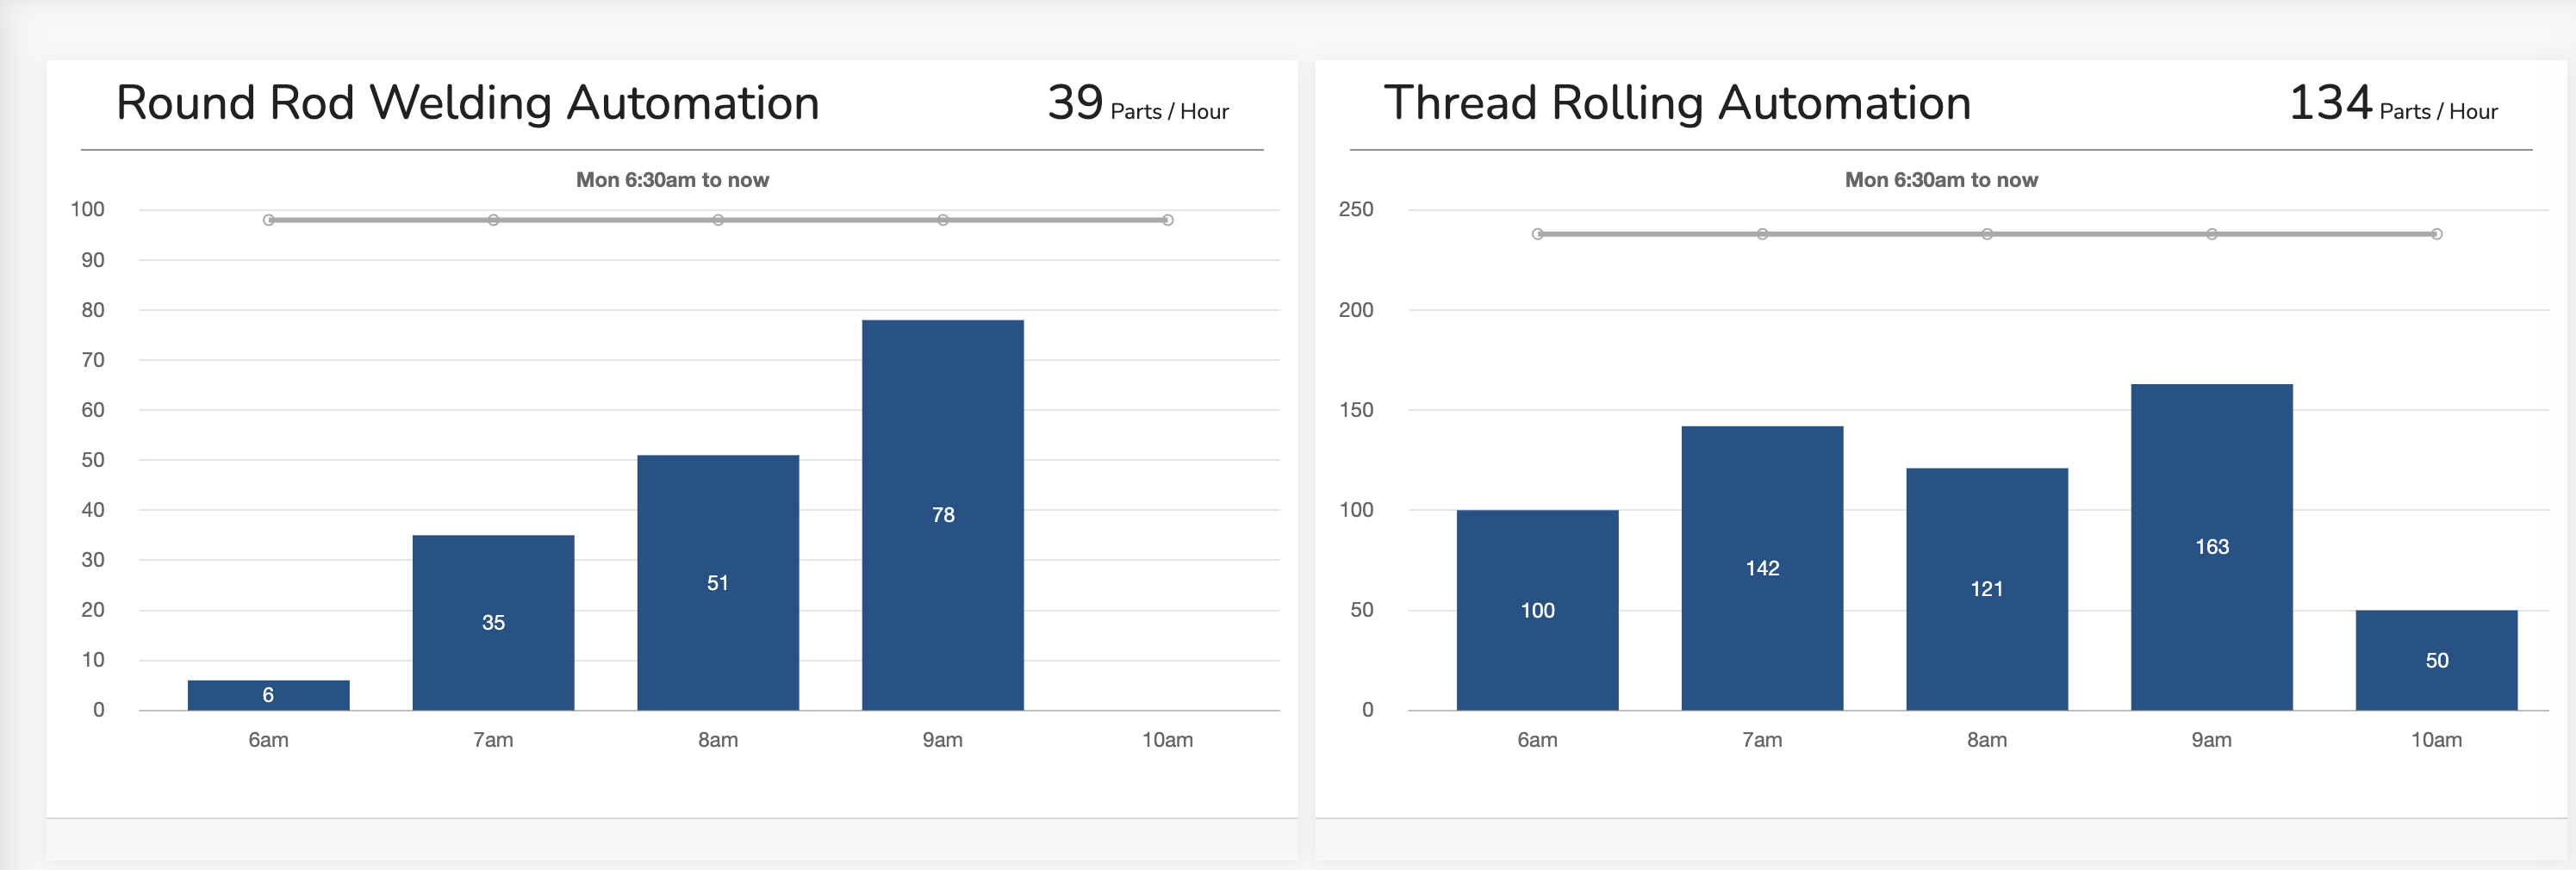
Tempo real > Apresentação de produção
Utilize para verificar as contagens de artigos
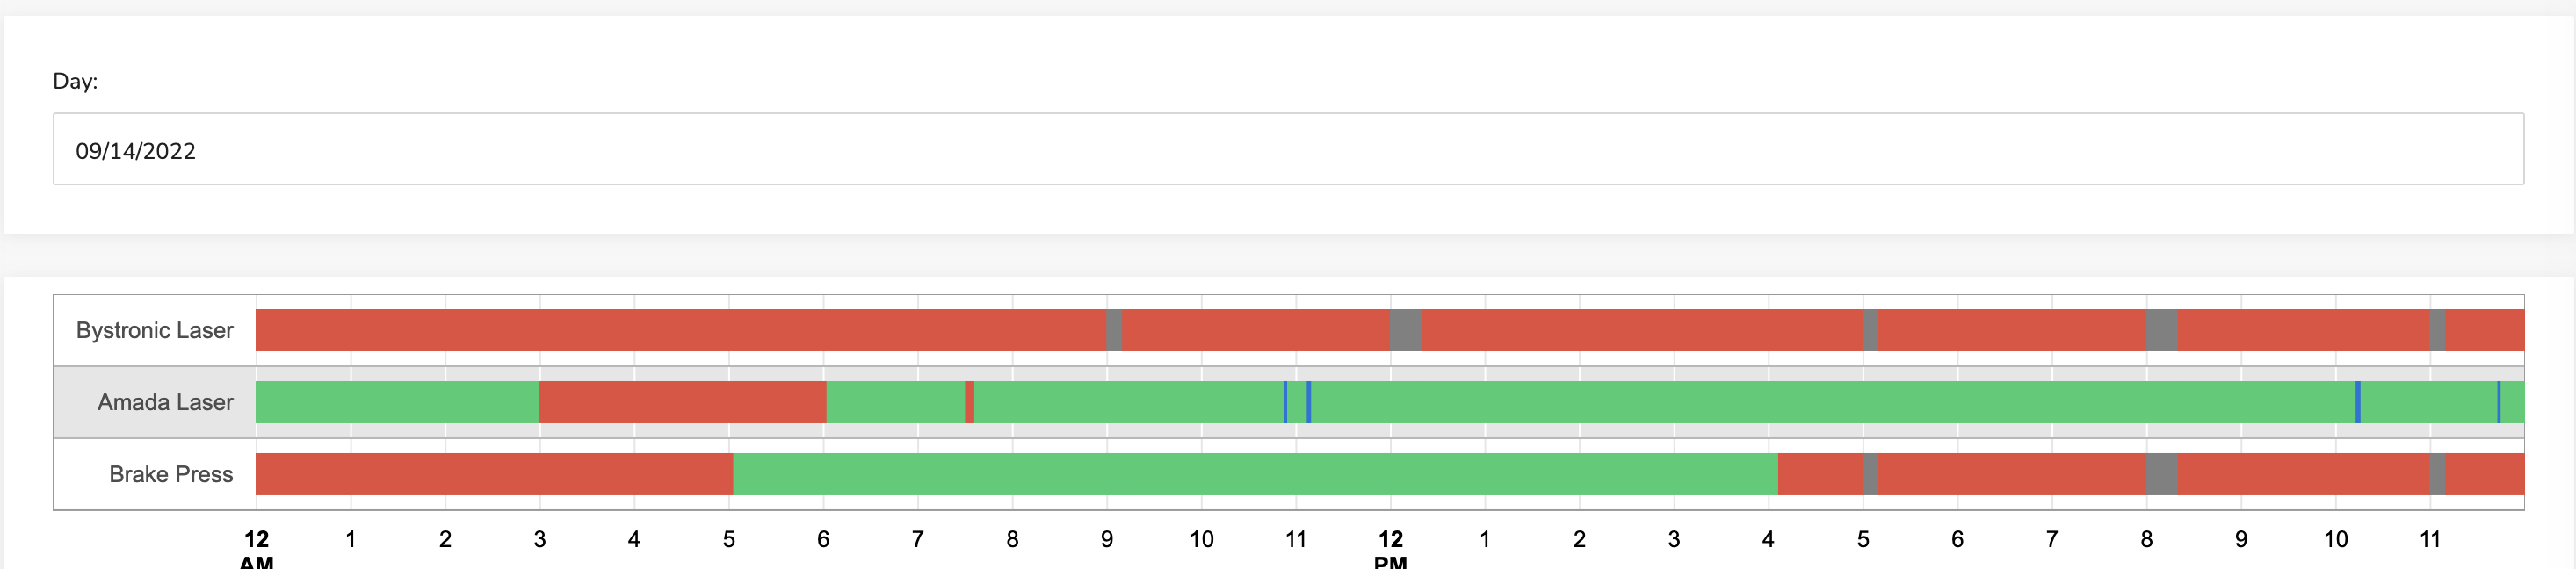
Relatórios > Linha cronológica
Utilize para verificar o estado em funcionamento/não em funcionamento ao longo de um período histórico
7. (Opcional) Ajustar o valor de transformação Timeout
Em cada cenário, poderá ter reparado na transformação Timeout (bloco amarelo), que tem um valor de 60 000 milissegundos. Isto significa:
Cenários 1, 2, 4: O ativo permanecerá em ciclo durante 60 segundos desde o último ponto de dados que atingiu o limiar de em ciclo.
Cenário 3: O ativo permanecerá em ciclo durante 60 segundos desde a última peça produzida.
Este valor é adequado para a maioria dos ativos, mas pode ser ajustado se o cliente pretender que o estado mude mais lentamente ou mais rapidamente.